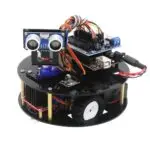
iBot Robotsko vozilo 2WD UNO Lafvin kompatibilno z Arduino
€82.99 (DDV vključen)
iBot robotsko vozilo 2WD LA013 z jeklenim šasijem, Arduino UNO krmilnikom in Mixly graficnim programiranjem — robustno 2-kolesno vozilo za učenje robotike.
2 na zalogi
Opis
iBot Robotsko vozilo 2WD UNO — LA013 Lafvin
iBot 2WD je robotsko vozilo na jekleni platformi z Arduino UNO kompatibilnim krmilnikom. S trdo kovino grajen šasi zagotavlja vzduržljivo osnovo za različne senzorje in module — od sledenja liniji do ultrazvočnega zaznavanja ovir. Sestaviš ga v približno 30 minutah.
Posebnost iBot kompleta je podpora za Mixly graficno programiranjsko okolje — vizualni bloki namesto besedilne kode, kar ga naredi dostopnega za začetnike brez predhodnega programerskega znanja.
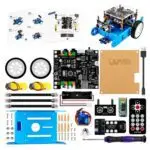
Vsebina kompleta
| Komponenta | Kolicina | Podrobnosti |
|---|---|---|
| Jekleni šasi 2WD | 1x | Trden kovinski okvir, predvrtano |
| DC motori s reduktorjem | 2x | 5V, z zobičastimi gonili za večji navor |
| Kolesa in trečna kolesaček | 2+1x | Gumijaste gume, 65 mm premer |
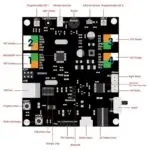
| Arduino UNO R3 kompatibilna plošča | 1x | CH340 USB chip |
| Motor gonilnik modul | 1x | H-most za 2 DC motorja |
| Senzorji (po konfiguraciji) | 1 set | IR sledilnik linij, ultrazvočni senzor |
| Baterijska loža | 1x | Za 18650 ali AA baterije |
| Kabli, vijaki, orodje | 1 set | Vse za sestavljanje |
| Navodila in koda (Dropbox) | 1x | PDF + Arduino koda |
Ključne lastnosti
- Jeklen šasi – trden in vzduržljiv; prestane udarce pri učenju in testiranju brez razpok (v nasprotju z akrilom).
- Mixly graficno programiranje – vizualni bloki za premikanje, senzorje in logiko; začetniki začno programirati brez besedilne kode.
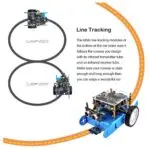
- Sledenje liniji – IR senzorji spodaj sledijo črni liniji na beli podlagi; klasičen projekt za učenje regulacijske logike.
- Izogibanje oviram – ultrazvočni senzor spredaj zaznava ovire; robot se avtonomno ustavi ali obrne.
- Montaža ~30 minut – preprosta sestava po korakopnih navodilih; ni spajkanja.
Kaj potrebujem za začetek?
- 18650 baterije ali AA baterije – za napajanje robotičnega vozila (ni vključene).
- USB kabel tip B – za priklop Arduino UNO na računalnik.
- Arduino IDE ali Mixly – brezplačno; Mixly (mixly.org) je priporocen za začetnike.
- CH340 USB gonilnik – potreben na Windows 10 in starejših; na Windows 11 in macOS pogosto že vgrajen.
Moj prvi projekt – 3 koraki
- Sestavi vozilo po PDF navodilih; priklopi motorje na motor gonilnik in ploščo na USB.
- V Mixly okolju povleci bloke: “Motor A naprej”, “zakasnitev 1s”, “Motor A ustavi” — in naloži na Arduino.
- Vklopi baterije — vozilo se premakne naprej eno sekundo in se ustavi.
Primeri uporabe
- Sledenje liniji (IR senzor + PID regulacija)
- Labirint reševalec (ultrazvočnik + logika odločanja)
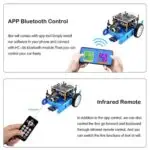
- Daljinsko upravljanje (Bluetooth ali IR daljinec)
- Šolski robotski turnir (tekmovanje sledenja liniji)
Tehnični pregled
Tehnične specifikacije
| Parameter | Podatek |
|---|---|
| SKU | LA013 |
| Krmilnik | Arduino UNO R3 združljiv, CH340 |
| Pogonski motorji | 2x DC z reduktorjem, 5V |
| Premer koles | 65 mm, gumijaste gume |
| Material šasija | Jeklo |
| Programsko okolje | Mixly (vizualni bloki) ali Arduino IDE (C++) |
| Montaža | cca. 30 minut, brez spajkanja |
| Napajanje | 18650 ali AA baterije (niso vključene) |
Inženirski PRO nasvet
Sledenje liniji deluje samo z dovolj kontrastno podlago. Črna linija mora biti na beli ali svetli podlagi; debelina linije cca. 2–3 cm. Na barvnih podlogah ali pod posrednčo svetlobo senzorji dajejo napacne vrednosti — kalibriraj prag komparatorja z malim trimmerjom na IR modulu.
Kompatibilnost
Arduino IDE 1.8+ ali 2.x; Mixly (mixly.org). CH340 gonilnik potreben za Windows 7/8/10 (vgrajen v Win 11+).

Mnenja
Clear filtersZaenkrat še ni mnenj.