KOMPLET 4WD Mecanum Robotsko vozilo UNO R3 Lafvin (LA049)
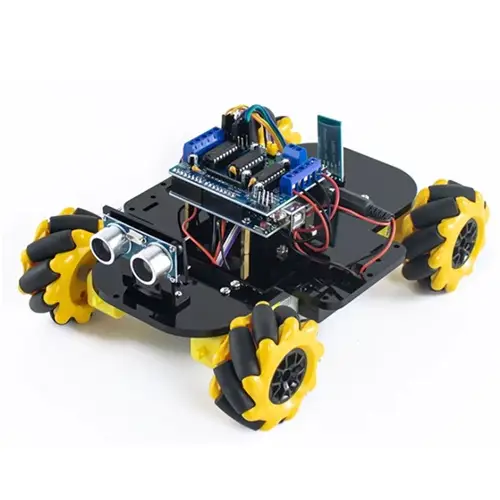
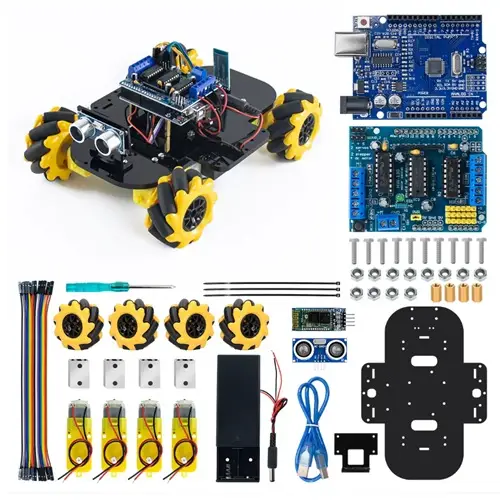
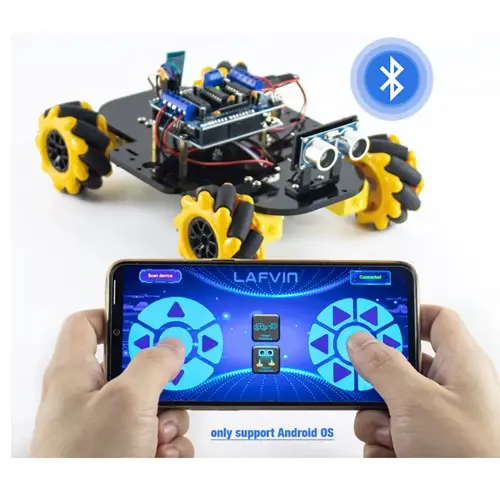
LA049 je izobraževalni komplet za robotiko, ki temelji na krmilniku Arduino UNO R3 (ATmega328P). Komplet vsebuje štiri Mecanum kolesa, štiri pogonske motorje, gonilnik motorjev L293D, ultrazvočni senzor HC-SR04 in Bluetooth modul. Skupaj z akrilno šasijo in vsemi pritrdilnim materiali je to popoln komplet za gradnjo naprednega omnismerskega robota.
Komplet je namenjen dijakom, študentom in hobi inženirjem, ki so že spoznali osnove Arduina in želijo preiti na zahtevnejše projekte s področja robotike, mehanske zasnove in brezžičnega upravljanja. Gradnja in programiranje tega robota zahtevata razumevanje motornih gonilnikov, ultrazvočnih senzorjev in serijskega protokola za Bluetooth komunikacijo.
Vsebina kompleta
- 1x Arduino UNO R3 (ATmega328P) – osrednji krmilnik, ki sprejema ukaze in upravlja vse module v kompletu
- 4x Mecanum kolesa – posebna kolesa z valji pod kotom 45°, ki robotu omogočajo gibanje v vse smeri brez sukanja
- 4x pogonski motorji z nosilci – enosmerni motorji z reduktorjem, nameščeni na aluminijastih nosilcih za stabilno pritrditev na šasijo
- 1x gonilnik motorjev L293D – H-mostično vezje, ki krmili smer in hitrost vseh štirih motorjev neodvisno prek PWM signalov
- 1x ultrazvočni senzor HC-SR04 – meri razdaljo do ovir in robotu omogoča samodejno izogibanje ali sledenje objektu
- 1x Bluetooth modul (HC-05 ali HC-06) – serijska brezžična komunikacija za upravljanje robota z mobilno aplikacijo ali računalnikom
- 1x akrilno ohišje (šasija) – lasersko rezana prozorna plošča z nosilci za motorje, senzor in elektroniko
- Vijaki in povezovalni kabli (priloženi) – komplet vključuje vso pritrdilno in priključno opremo za sestavljanje brez dodatnih nakupov
- Napajanje: 2x 18650 litijeva baterija – bateriji nista priloženi; potrebujete standardni 18650 celici z zaščitnim vezjem
Kaj se naučim?
- Mecanum kinematika – spoznate geometrijo in fiziko Mecanum koles ter razumete, kako kombinacija smeri in hitrosti posameznih motorjev ustvari omnismersko gibanje
- Krmiljenje enosmernih motorjev s PWM – naučite se upravljati smer in hitrost motorjev prek gonilnika L293D in Arduinovih PWM izhodov
- Bluetooth serijska komunikacija – vzpostavite brezžično povezavo med robotom in mobilno napravo ter pišete protokol za prenos ukazov
- Ultrazvočno merjenje razdalje – razumete delovanje senzorja HC-SR04 in ga vključite v logiko izogibanja oviram ali sledenja
- Modularna programska arhitektura – strukturirate kodo za sočasno obdelavo ukazov, senzorjev in krmiljenja motorjev
- Mehanska sestava robota – spoznate, kako pritrditi motorje, namestiti kolesa in organizirati elektroniko na šasiji
- Odpravljanje napak v vgrajenem sistemu – z Arduino serijskim monitorjem berete diagnostične podatke in odpravljate napake v delovanju
Kaj potrebujem za začetek?
- Kabel USB-B – za programiranje Arduino UNO R3 (standardni kvadratni USB priključek na strani plošče)
- Arduino IDE – brezplačno razvojno okolje za pisanje in nalaganje programov; prenesite na arduino.cc
- Gonilnik CH340 – samo za Windows; potreben, da računalnik prepozna Arduino ploščo (prenos: wch.cn)
- Računalnik – Windows, macOS ali Linux
- 2x 18650 litijevi bateriji – za napajanje robota med delovanjem (nista priloženi v kompletu)
- Mobilna aplikacija za Bluetooth upravljanje – priporočena aplikacija za Android: Arduino Bluetooth Controller ali enakovredna
Moj prvi projekt – 3 koraki
- Sestavite šasijo po priloženih navodilih, namestite motorje in Mecanum kolesa ter povežite L293D gonilnik z Arduino ploščo in motorji po priloženem vezalnem načrtu.
- V Arduino IDE izberite ploščo Arduino UNO in ustrezen COM port, nato namestite potrebne knjižnice za L293D in HC-SR04 prek menija Sketch → Include Library → Manage Libraries.
- Odprite priloženo vzorčno kodo za Bluetooth upravljanje, jo naložite na ploščo, povežite mobilno aplikacijo prek Bluetooth in preizkusite gibanje robota v vse štiri smeri ter postrani.
Primeri projektov
- Omnismerski robot z Bluetooth upravljanjem (Bluetooth modul, L293D, 4x motor, Mecanum kolesa) – upravljajte robota z mobilno aplikacijo v vse smeri brez sukanja
- Robot za izogibanje oviram (HC-SR04, L293D, 4x motor) – robot samodejno zazna ovire in jih zaobide s stranskim ali diagonalnim gibanjem
- Robot za sledenje objektu (HC-SR04, L293D, 4x motor) – robot ohranja konstantno razdaljo do premikajočega se objekta pred seboj
- Labirint s senzorjem razdalje (HC-SR04, Bluetooth modul) – kombinirajte senzorsko zaznavanje in ročno upravljanje za navigacijo skozi labirint
- Linijski transporter (L293D, 4x motor, Mecanum kolesa) – programirajte robot za premikanje vzdolž definirane poti z bočnimi korekcijami
- Bluetooth daljinsko upravljan tovornjak (Bluetooth modul, L293D, Mecanum kolesa) – simulirajte industrijsko avtomatizirano vozilo za transport predmetov
Tehnični pregled
Tehnične specifikacije krmilnika Arduino UNO R3
| Parameter |
Podatek |
| Mikrokrmilnik | ATmega328P |
| Ura | 16 MHz |
| Flash | 32 KB |
| RAM | 2 KB SRAM |
| Digitalni V/I pini | 14 (od tega 6 PWM) |
| Analogni vhodi | 6 |
| Napajanje | 5 V |
| USB vmesnik | USB-B (prek ATmega16U2 USB-serijskega mostiča) |
Primerjava Lafvin kompletov
| Komplet |
Krmilnik |
Komponente |
Za koga |
| Mini KIT (LA012) | Arduino UNO | ~16 | Začetnik ⭐⭐ |
| Super Learning KIT (LA010) | Arduino UNO | 35+ | Začetnik do napredni ⭐⭐⭐ |
| 4WD robotsko vozilo (LAFVIN-020) | UNO + ESP32 | komplet za robotiko | Srednji ⭐⭐⭐ |
| 4WD Mecanum vozilo (LA049) | Arduino UNO R3 | komplet z Mecanum kolesi | Napredni ⭐⭐⭐⭐ |
| MEGA Ultimate Starter (LA008) | Arduino MEGA 2560 | 60+ | Naprednejši ⭐⭐⭐⭐ |
Kdaj izbrati KOMPLET 4WD Mecanum Robotsko (LA049)? Izberite ta komplet, če vas zanima robotika z naprednejšim gibanjem in ste že spoznali osnove Arduina. Za razliko od standardnih 4WD vozil Mecanum kolesa omogočajo gibanje postrani in po diagonali brez fizičnega sukanja robota, kar odprira bistveno širši nabor projektov in simulacij industrijskih vozil. Komplet je primernejši od splošnih začetniških kompletov, kadar je cilj konkreten robotski sistem, ne le spoznavanje elektronskih komponent.
Inženirski PRO nasvet
Pravilna orientacija Mecanum koles je ključna za delovanje. Vsako od štirih koles ima valjiče pod kotom 45°, ki morajo biti obrnjeni tako, da se diagonale sreča v sredini robota (vzorec X, gledano od zgoraj). Napačna orientacija povzroči nepravilno gibanje ali celo blokiranje motorjev. Pred prvim zagonom preverite, ali so kolesa nameščena v pravem vrstnem redu (levo spredaj, desno spredaj, levo zadaj, desno zadaj) in ali so valjiči pravilno orientirani po priloženem diagramu. Preizkusite vsak motor posebej s kratko kodo, preden zaženete celoten program za omnismersko gibanje.
Kompatibilnost
Komplet je združljiv z Arduino IDE 1.8.x in 2.x. V Boards Managerju ni potrebna dodatna namestitev – plošča Arduino UNO je podprta privzeto. Gonilnik CH340 je potreben za Windows sisteme in ga prenesete brezplačno s strani wch.cn. Za krmiljenje motorjev priporočamo knjižnico AFMotor ali neposredno krmiljenje L293D prek digitalnih in PWM pinov. Za ultrazvočni senzor HC-SR04 je primerna knjižnica NewPing, ki jo namestite prek Manage Libraries v Arduino IDE.