KOMPLET 4WD Uno in ESP32 robotsko vozilo Lafvin

€74.99 (DDV vključen)

Komplet 4WD robotsko vozilo z Arduino Uno in ESP32-CAM: 4-kolesni pogon, kamera prek WiFi in sledenje črti v enem paketu.

Ni na zalogi
Prijava na sporočilo ob novi zalogi.

Šifra: LAFVIN-020 Kategoriji: ,
Opis

Opis

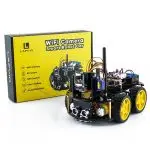
KOMPLET 4WD Uno in ESP32 robotsko vozilo Lafvin

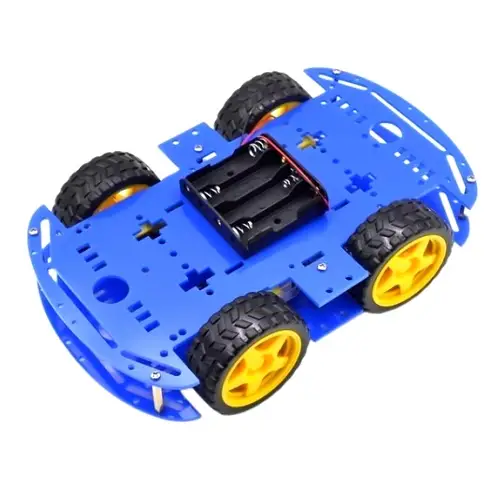
KOMPLET 4WD Uno in ESP32 robotsko vozilo Lafvin je celovit robotski set, ki v eni šasiji združuje krmilnik Arduino Uno R3 in modul ESP32-CAM z brezžičnim prenosom slike. S skupno 9 ključnimi komponentami pokriva vse bistvene teme robotike: krmiljenje motorjev, zaznavanje okolja z ultrazvočnim senzorjem, sledenje črti in prenos videa v živo prek WiFi. Kompletu niso priložene baterije.

Set je primeren za dijake, študente in hobbiste z osnovnim znanjem elektronike in C++, ki so že spoznali osnove Arduina in si želijo zgraditi delujoče avtonomno vozilo. Naprednejšim uporabnikom pa ponuja dovolj prostora za lastne algoritme izogibanja oviram, prepoznave obrazov ali daljinskega nadzora.

Vsebina kompleta

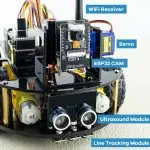
  • 1× Arduino Uno R3 kompatibilna plošča – osrednji krmilnik, ki upravlja motorje, senzorje in komunikacijo z ESP32-CAM.
  • 1× ESP32-CAM modul s kamero in anteno – streamer za prenos slike v živo prek WiFi na mobilno aplikacijo ali brskalnik.
  • 1× L298N Motor Driver Shield – gonilnik za neodvisno krmiljenje štirih DC motorjev z možnostjo regulacije hitrosti prek PWM.
  • 4× DC motor s kolesi – zagotavljajo štirikolesni pogon (4WD) za stabilno vožnjo po različnih podlagah.
  • 1× Ultrazvočni senzor HC-SR04 – meri razdaljo do ovir in sprožil izogibalno logiko pri avtonomni vožnji.
  • 1× 3-kanalni modul za sledenje črti – zaznava belo/črno kontrast na podlagi in vozilu omogoča sledenje narisani progi.
  • 1× Servo motor SG90 – rotira ultrazvočni senzor levo in desno za razširjeno zaznavanje okolice.
  • 1× IR daljinski upravljalnik in sprejemnik – omogoča ročno upravljanje vozila s priloženim daljincem brez WiFi povezave.
  • Akrilna šasija, nosilci baterij in ves vijačni material – robustna osnova vozila z vsemi nosilci in vijaki za sestavo.

Kaj se naučim?

  • Krmiljenje DC motorjev s PWM – razumevanje H-mostička L298N in regulacija smeri ter hitrosti vrtenja.
  • Ultrazvočno merjenje razdalje – branje HC-SR04 prek digitalnih pinov in pretvorba časa v centimetre.
  • Sledenje črti z IR senzorji – obdelava digitalnih signalov treh kanalov za krmiljenje smeri vožnje.
  • Servo upravljanje – pozicioniranje SG90 z biblioteko Servo.h za skeniranje prostora.
  • Brezžični prenos videa z ESP32-CAM – konfiguracija WiFi dostopne točke in HTTP video toka za oddaljeni nadzor.
  • Infrardečo daljinsko upravljanje – dekodiranje IR signalov in vezanje ukazov na krmiljenje motorjev.
  • Večopravilnost in stavčna logika – preklop med različnimi načini delovanja (sledenje, izogibanje, daljinsko) v enem programu.

Kaj potrebujem za začetek?

  • USB-B kabel – za programiranje Arduino Uno krmilnika prek računalnika.
  • Arduino IDE – brezplačen razvojni okolij za pisanje in nalaganje programov (arduino.cc/en/software).
  • Gonilnik CH340 – samo za Windows, da računalnik prepozna ploščo (prenos: wch.cn).
  • Računalnik – Windows, macOS ali Linux.
  • 4× baterija 18650 (ni priložena) – za napajanje motorjev; priporočamo celice z visokim tokom praznjenja (vsaj 10 A).

Moj prvi projekt – 3 koraki

  1. Povežite Arduino Uno z računalnikom prek USB-B kabla, odprite Arduino IDE in namestite gonilnik CH340, če ga sistem še ne prepozna.
  2. V meniju Tools → Board izberite Arduino Uno in nastavite pravilen COM port pod Tools → Port.
  3. Odprite File → Examples → Basics → Blink, pritisnite Upload in opazujte, kako LED na plošči začne utripati – vaš Arduino deluje.

Primeri projektov

  • Avtonomno vozilo za izogibanje oviram (HC-SR04, SG90, L298N, 4× DC motor) – vozilo samodejno ustavi, pogleda levo in desno ter izbere prosto pot.
  • Sledilec črte na poligonu (3-kanalni IR modul, L298N, 4× DC motor) – vozilo sledi narisani črti na tleh z regulacijo smeri.
  • Mobilni nadzorni sistem s kamero (ESP32-CAM, WiFi) – prenos videa v živo na pametni telefon prek brskalnika ali namenske aplikacije.
  • Daljinsko upravljano vozilo (IR upravljalnik + sprejemnik, L298N) – klasično upravljanje smeri in hitrosti s priloženim IR daljincem.
  • Kombinirani način: sledenje + video nadzor (ESP32-CAM + IR modul + L298N) – vozilo sledi črti, hkrati pa streamira sliko za oddaljeni pregled.
  • Pametni varnostni rover (ESP32-CAM, HC-SR04) – patrulja po prostoru, se izogiba oviram in pošilja sliko na oddaljeni zaslon.

Tehnični pregled

Tehnične specifikacije krmilnika (Arduino Uno R3)

Parameter Podatek
MikrokrmilnikATmega328P
Ura16 MHz
Flash32 KB
RAM2 KB SRAM
Digitalni V/I pini14 (od tega 6 s PWM)
Analogni vhodi6
Napajanje5 V
USB vmesnikUSB-B (prek ATmega16U2)

Primerjava Lafvin kompletov

Komplet Krmilnik Komponente Za koga
Micro KIT (LAFVIN-014)Arduino Uno~10Absolutni začetnik ⭐
Mini KIT (LA012)Arduino Uno~16Začetnik ⭐⭐
Super Learning KIT (LA010)Arduino Uno35+Začetnik do napredni ⭐⭐⭐
4WD robotsko vozilo (LAFVIN-020)Uno + ESP32-CAM9 komponentVmesni – napredni ⭐⭐⭐
4WD Mecanum vozilo (LA049)Arduino Uno R3mecanum kolesaNapredni ⭐⭐⭐⭐
MEGA Ultimate Starter (LA008)Arduino Mega 256060+Napredni ⭐⭐⭐⭐

Kdaj izbrati KOMPLET 4WD Uno in ESP32? Ta set je prava izbira, ko že razumete osnove Arduina in vas zanima robotika z dejanskim gibalnim sistemom – ne le preizkušanje komponent na prototipni plošči. Modul ESP32-CAM ga ločuje od ostalih Lafvin setov: vozilo ne le vozi, ampak tudi streamera sliko, kar odpira vrata projektom daljinskega nadzora in računalniškega vida.

Inženirski PRO nasvet

ESP32-CAM zahteva stabilno napajanje – napetostni padci so poglavitni vzrok za sesutje WiFi. Ko ESP32-CAM vzpostavi WiFi in aktivira kamero, privzamejo napajalni tokovi do 500 mA v konicah. Če opazite, da se modul ponavlja resetira ali WiFi ne vzpostavi stabilne povezave, preverite baterije – izpraznjene 18650 celice ne zmorejo tega koničnega toka. Priporočamo celice z oznako visoke zmogljivosti (high-drain, vsaj 10 A), ne poceni generičnih. Poleg tega preverite na plošči ESP32-CAM položaj 0-ohmskega upora: za notranjo anteno mora biti na mestu INT, za priloženo zunanjo anteno pa ga prestavite na EXT (IPEX priključek).

Kompatibilnost

Komplet je združljiv z Arduino IDE 1.8.x in 2.x. Za programiranje Arduino Uno ni potreben dodaten paket; za ESP32-CAM namestite paket esp32 by Espressif Systems prek Tools → Boards Manager. Gonilnik CH340 je potreben za Windows sisteme. Za krmiljenje motorjev priporočamo knjižnico AFMotor ali neposredno pisanje po digitalnih pinih glede na shemo šasije; za IR sprejemnik pa standardno knjižnico IRremote. Mobilna aplikacija za daljinsko upravljanje je na voljo za Android naprave.

Mnenja (0)
0 reviews
0
0
0
0
0

Zaenkrat še ni mnenj.

Bodi prvi ocenjevalec “KOMPLET 4WD Uno in ESP32 robotsko vozilo Lafvin”

Vaš e-naslov ne bo objavljen. * označuje zahtevana polja