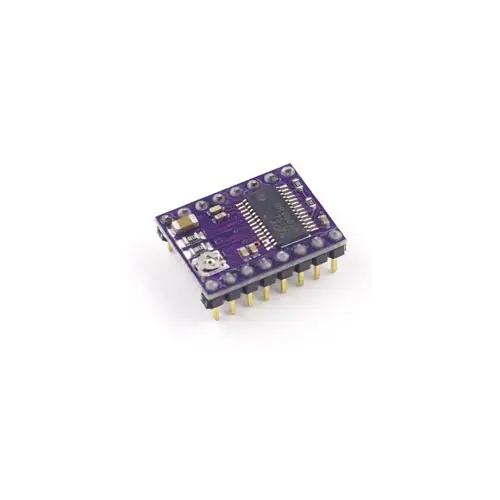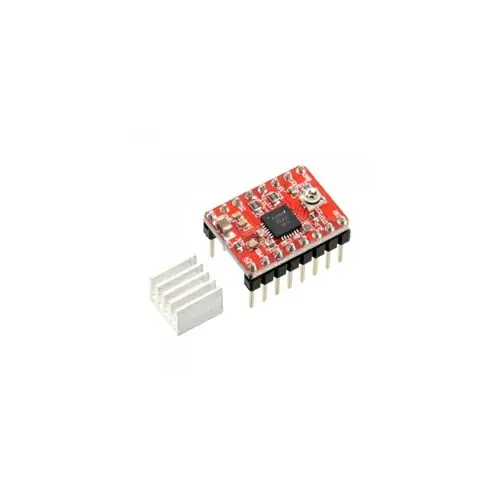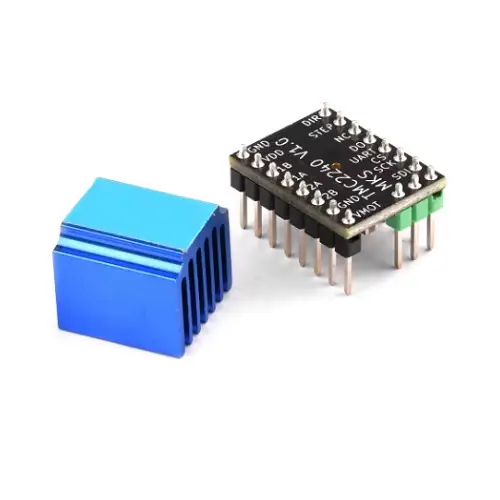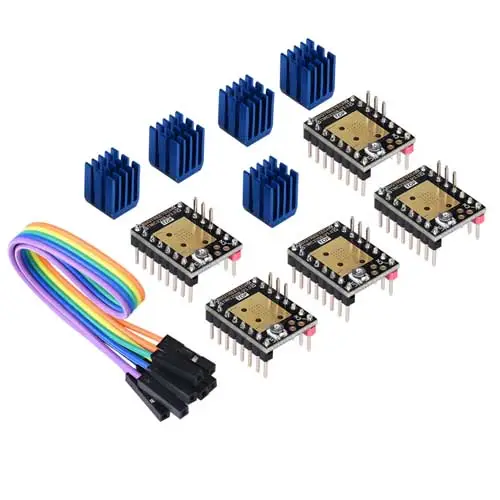
Stepper driver A4988

3.99 (DDV vključen)

Gonilnik koračnega motorja A4988 z mikrokoraki do 1/16 in nastavljivo omejitvijo toka — združljiv z RAMPS 1.4, Arduino Mega in večino 3D tiskalniških plošč.

5 na zalogi

Šifra: 07 - B1 Kategorija:
Opis

Opis

Stepper driver A4988

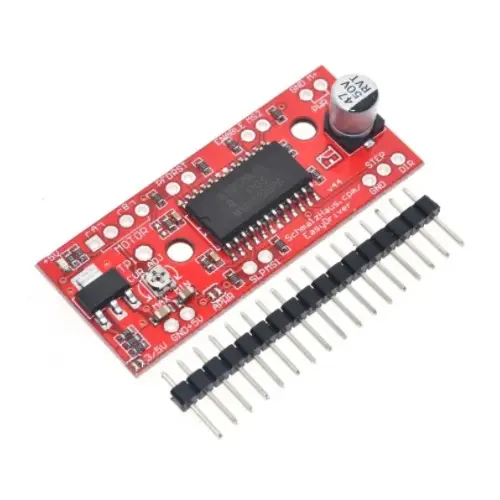
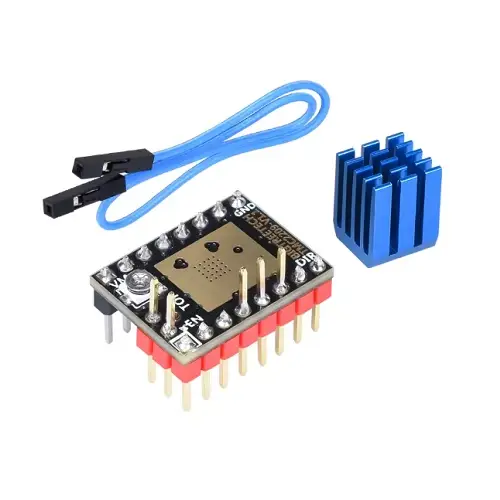
Gonilnik koračnega motorja A4988 temelji na Allegrovem čipu A4988 in omogoča krmiljenje bipolarnih koračnih motorjev z mikrokoraki do 1/16. Uporablja se v 3D tiskalnikih, CNC rezkalni strojih, laserskih rezalnikih in robotskih projektih, kjer je potrebno natančno pozicioniranje osi.

Gonilnik je neposredno združljiv s shieldi in ploščami, ki nosijo standardne 2×4-pinske vtičnice: RAMPS 1.4, RAMPS 1.6, Arduino CNC Shield, MKS Gen L, MKS Robin, BigTreeTech SKR ter večino plošč, ki poganjajo firmware Marlin ali Klipper.

Anatomija gonilnika

Parameter Podatek
ČipAllegro A4988
Maks. tok (RMS)1 A na fazo (s hladilnikom)
Maks. tok (peak)2 A na fazo
VmesnikSTEP / DIR (TTL logika)
MikrokorakiFull, 1/2, 1/4, 1/8, 1/16
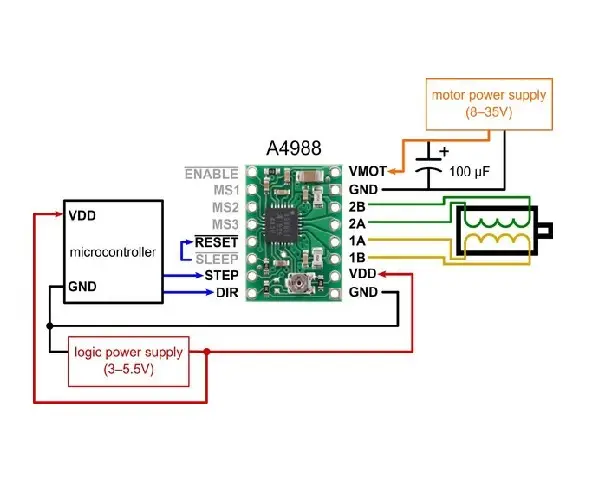
Napajalna napetost (VM)8–35 V
Logična napetost (VIO)3–5,5 V
ZaščiteTokovne prekoračitve, termična zaščita, zaščita pred kratkim stikom med fazami
Dimenzije PCBca. 15 × 20 mm

Ključne lastnosti

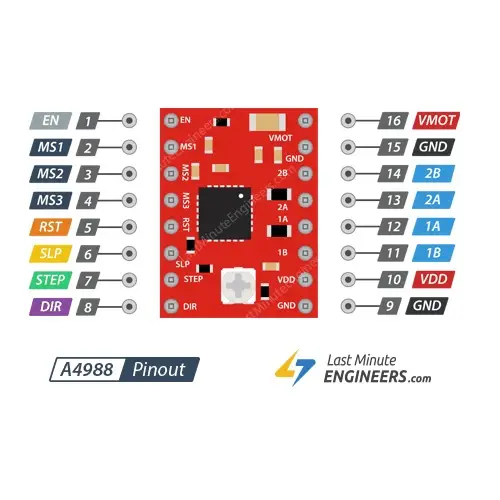
  • Mikrokoraki do 1/16 – izbira načina s tremi pini MS1, MS2, MS3 neposredno na modulu; fino mikrokoraki zmanjšajo vibracije in hrup pri nizkih hitrostih.
  • Nastavljiva omejitev toka (VREF) – potenciometer na modulu omogoča natančno nastavitev referenčne napetosti, kar ščiti navitja motorja pred pregrevanjem.
  • TTL/CMOS združljivi vhodi – za krmiljenje zadostujeta le dve žici: STEP za vsak korak in DIR za smer vrtenja, kar poenostavi programsko kodo.
  • Samodejni tok v mirovanju (mixed decay) – čip samodejno preklaplja med fast in slow decay načinom za gladkejše delovanje pri različnih obremenitvah.
  • Standardna 2×4-pinska nogavica – neposredno ustreza vtičnicam na RAMPS 1.4, CNC Shieldu in večini 3D tiskalniških plošč brez kakršnih koli predelav.
  • Majhne dimenzije – kompakten modul zasede minimalen prostor na plošči, primeren za gosto poseljene krmilne sisteme.
  • Termična in tokovna zaščita – vgrajeni zaščitni mehanizmi izklopijo gonilnik ob prekoračitvi toka ali temperature, da preprečijo poškodbe motorja in elektronike.

Kaj potrebujem za začetek?

  • Krmilnik (Arduino Mega, 32-bitna plošča) – pošilja STEP/DIR signale na gonilnik.
  • CNC shield, RAMPS 1.4 ali 3D tiskalniška plošča – nosi gonilnik in priključke za motor ter napajanje.
  • Koračni motor NEMA 17 ali NEMA 23 – bipolarni motor, ki ga gonilnik neposredno krmili.
  • Napajalnik 12–24 V DC – napaja motor prek gonilnika; priporočena vrednost je vsaj 12 V za NEMA 17.
  • Voltmeter ali multimeter – za merjenje in nastavitev referenčne napetosti VREF pred prvim zagonom.

Moj prvi projekt – 3 koraki

  1. Vstavitev in nastavitev mikrokorakov: Gonilnik vstavite v vtičnico na shieldu tako, da je potenciometer obrnjen stran od kondenzatorjev na shieldu (smer preverite s priročnikom plošče). Pine MS1, MS2, MS3 nastavite na HIGH za način 1/16 (vsi trije pini na 5 V) ali jih pustite nepovezane za polni korak.
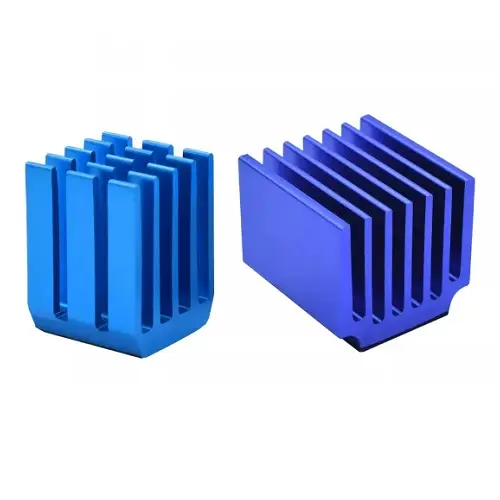
  2. Nastavitev VREF: Z voltmetrom izmerite napetost med pinom GND in sredino potenciometra. Za A4988 velja formula VREF = I_maks × 8 × R_CS, kjer je R_CS vrednost zaznavnega upora (tipično 0,1 Ω na modulu). Za tok 0,8 A (priporočeno za NEMA 17 brez pregrevanja) nastavite VREF na ca. 0,64 V. Gonilnik ne sme biti vroč na dotik v mirovanju — priporočena je uporaba aluminijastega hladilnika.
  3. Test z Arduino in knjižnico AccelStepper: Z osnovno kodo nastavite pin STEP in DIR, inicializirajte objekt AccelStepper ter zaženite motor z majhnim pospeškom. Motor se mora zavrteti gladko brez glasnega brenkanja ali pregrevanja gonilnika v prvih minutah delovanja.

Primeri uporabe

  • 3D tiskanje (Prusa MK3, Ender 3, Voron) – os X, Y in ekstruder
  • CNC rezkanje (Grbl krmilnik na Arduino Uno ali Mega)
  • Laserski rezalnik (LightBurn + GRBL za krmiljenje osi)
  • Robotska roka ali XY plotter – natančno pozicioniranje brez enkoderjev

Tehnični pregled

Tehnične specifikacije

Parameter Podatek
ČipAllegro A4988
Napajalna napetost motorja (VM)8–35 V DC
Logična napetost (VIO)3,0–5,5 V
Maks. izhodni tok (RMS)1 A na fazo
Maks. izhodni tok (peak)2 A na fazo
Načini mikrokorakovFull, 1/2, 1/4, 1/8, 1/16
VmesnikSTEP / DIR (TTL)
Maks. frekvenca korakovDo 20 kHz
ZaščiteTokovne prekoračitve, termična zaščita (TSD), zaščita pred kratkim stikom
Dimenzije modulaca. 15 × 20 mm
Tip motorjaBipolarni koračni motor

Primerjava: Stepper driver A4988 vs DRV8825 vs TMC2208

A4988 DRV8825 TMC2208
Maks. tok (RMS)1 A1,5 A1,4 A
Maks. tok (peak)2 A2,5 A2 A
Mikrokorakido 1/16do 1/32do 1/256 (interpolacija)
VmesnikSTEP/DIRSTEP/DIRSTEP/DIR + UART
Tiho delovanje (StealthChop)NeNeDa
StallGuardNeNeNe (TMC2209 da)
Primeren za začetnikeDa — enostavna nastavitevDa — enako preprostZmerno — UART zahteva več znanja
Kompleksnost nastavitveNizkaNizkaSrednja do visoka
Cena (okvirno)NajnižjaNizkaVišja

Inženirski PRO nasvet

Nastavite VREF na 70–80 % maksimalnega toka motorja, ne na 100 %. – Čip A4988 se pri polnem toku brez hladilnika segreje na temperaturo, pri kateri se aktivira termična zaščita in motorji izgubijo korake. Za tipičen NEMA 17 z 1,5 A faznim tokom nastavite VREF na vrednost, ki ustreza ca. 1 A (VREF ≈ 0,8 V z zaznavnim uporom 0,1 Ω), in namestite aluminijasti hladilnik. Motor bo deloval stabilno tudi pri daljših tiskalnah.

Kompatibilnost

Gonilnik A4988 deluje neposredno z vsakim firmware-om, ki podpira STEP/DIR vmesnik: Marlin 1.x in 2.x (konfiguracija prek Configuration.h, brez posebnih nastavitev za A4988), Klipper (parametri v printer.cfg pod [stepper_x] itd.) ter Grbl za CNC aplikacije. Nastavitve sistema (Pronterface, OctoPrint, Repetier-Host) so neodvisne od gonilnika in delujejo na Windows, Linux in macOS.

Dokumentacija